1.5 Übungsaufgaben
Aufgabe 1-13: Szenario – „Einen Weg finden!“
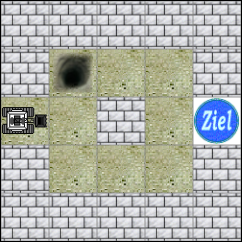
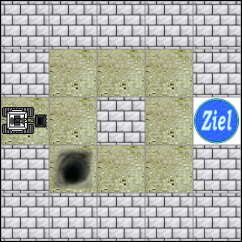
Ziel dieses Szenarios ist es, dass ein Roboter von Feld (1; 3) startend mit einer Geschwindigkeit von 3 das Zielfeld erreicht. Allerdings ist der Weg entweder bei den Koordinaten (2; 2) oder bei (2; 4) durch ein Erdlochfeld blockiert.
Für beide Fälle gibt es eine entsprechende Variante des Spielbretts (13a und 13b). Der Quellcode muss so verfasst werden, dass der Roboter das Ziel in beiden Fällen erreicht.
Aufgabe 1-14: Szenario – „Markierungen setzen“
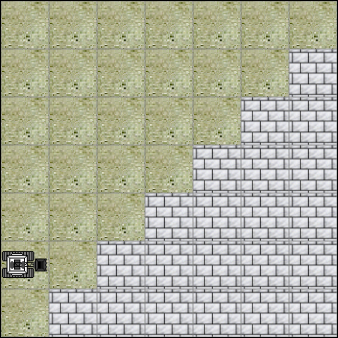
Ziel dieses Szenarios ist es, dass ein Roboter von Feld (1; 6) startend mit einer Geschwindigkeit von 4 auf allen Wegfeldern, die waagrecht oder senkrecht an ein Mauerfeld angrenzen, eine Markierung setzt. Als zusätzliche Vorgabe, soll der Quellcode maximal zehn Anweisungen zur Steuerung des Roboters enthalten.
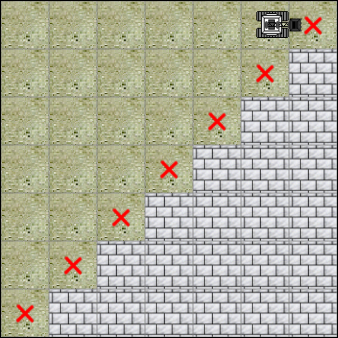
Hinweise zum Setzen und Entfernen einer Markierung
Der Roboter kann auf dem Feld direkt vor ihm eine Markierung setzen (setMarkerAhead()) und wieder entfernen (removeMarkerAhead()).
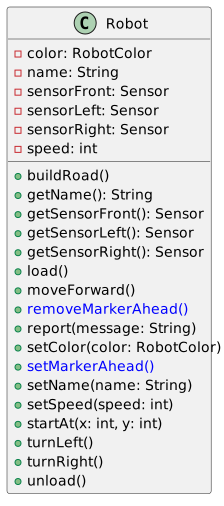
Ausgewählte Methoden der Klasse Robot
Aufgabe 1-15: Szenario – „Kisten sortieren“
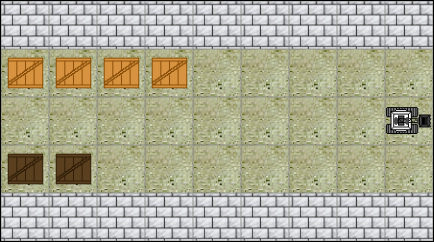
Ziel dieses Szenarios ist es, dass ein Roboter von Feld (1; 3) startend mit einer Geschwindigkeit von 4 alle hellen Kisten in die zweite Reihe bringt und alle dunklen Kisten in die vierte Reihe. Die Kisten sollen dabei in der gleichen Spalte bleiben.
Auf Spielbrett 1-15a muss der Roboter zum Beispiel die helle Kiste auf Feld (2; 3) aufladen und auf Feld (2; 2) abladen. Anschließend muss er die dunkle Kiste auf Feld (3; 3) aufladen und auf Feld (3; 4) abladen.
Die Kisten, hell oder dunkel, sind zufällig auf den Wegfeldern vor dem Roboter verteilt. Es muss jedoch nicht auf jedem Wegfeld eine Kiste stehen. Die Spielbretter 15a und 15b sind lediglich zwei Beispiele. Die genaue Verteilung der Kisten ist zur Entwicklungszeit nicht bekannt. Ihr Quellcode muss daher so gestaltet sein, dass er mit allen möglichen Verteilungen funktioniert.
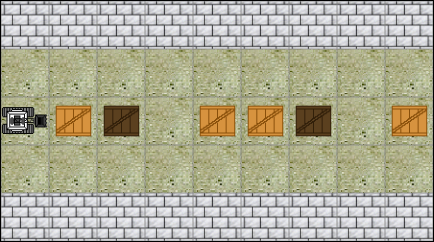
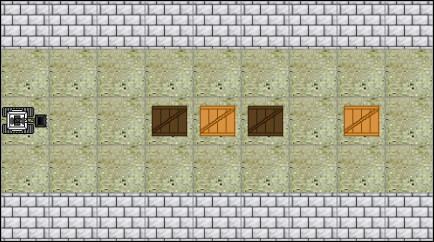
Hinweise zum Aufladen und Transportieren von Kisten
Der Roboter kann maximal eine Kiste aufladen und transportieren. Nutzen Sie die Methoden der Klasse Sensor, um festzustellen, ob bzw. welche Kiste sich vor dem Roboter befindet.
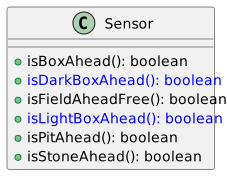
Ausgewählte Methoden der Klasse Sensor
Zusatzaufgabe
Räumen Sie auf! Lagern Sie die Kisten so, dass zwischen den Kisten keine Lücken sind und die erste helle bzw. dunkle Kiste jeweils in Spalte 1 steht. Denken Sie daran, dass ihr Algorithmus mit allen denkbaren Spielbrettvarianten funktionieren soll.